
جلسه دفاع پایان¬نامه کارشناسی ارشد مهندسی مکانیک- طراحی کاربردی
موضوع: هدایت گروهی پهپادهای بال ثابت به کمک گرادیان نزولی توابع پتانسیل برای عبور از موانع و اصابت تجمعی به اهداف
استاد راهنما: سعید بهبهانی
استادان داور: حمیدرضا میردامادی - مجدالدین نجفی
چکیده
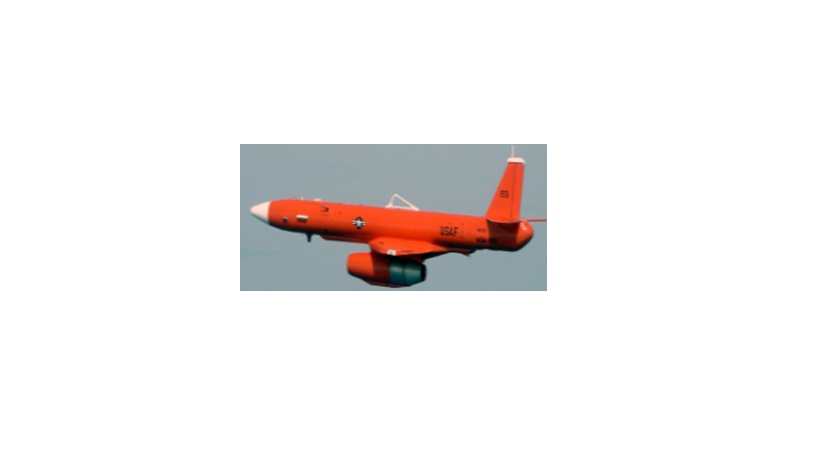
امروزه استفاده از انواع پرندههای بدون سرنشین در کاربردهای مختلف رواج یافته است. هر پهپاد، نیازمند الگوریتم حلقه بسته کنترل است تا بتواند مسئولیتی که به آن محول شده را به انجام برساند. پرواز چند عاملی پهپادها میتواند کارایی آنها را توسعه دهد و بهرهوری آنها را بهبود بخشد. در پرواز چندعاملی، عمل تعیین ورودی مطلوب برای حلقه کنترل موجود در هر عامل توسط حلقه هدایت انجام میگیرد. انواع مختلفی از حلقه هدایت وجود دارد. الگوریتمهای غیرمتمرکز از رفتار جمعی موجودات زنده در طبیعت الگوگیری شدهاند. انسانها و سایر موجودات زنده عموما در حرکات گروهی با استفاده از بینایی خود، به گونهای حرکت میکنند که انسجام گروهشان حفظ گردد، سرعت و جهت حرکت آنها مشابه و به سمت مقصد باشد و با یکدیگر برخورد ننمایند. در این مقاله ابتدا هدایت، کنترل و ناوبری یک پهپاد منفرد از نوع MQM107A برای ماموریتهای مختلف مورد مطالعه و شبیهسازی قرار میگیرد. سپس هدایت گروهی این پهپادها برای رهگیری مسیر مطلوب فضایی درون لولهای مجازی با تعریف ساده و کمهزینه از نظر محاسباتی به کمک تئوری تابع پتانسیل پیگیری میگردد. در نهایت شبیهسازی اصابت تجمعی پهپادها با زمانبندی انجام میگیرد. نتایج حاصلشده نشان میدهند استفاده از ضریب تنظیم ثابت در تابع پتانسیل به ازای فرکانسهای دادهبرداری مختلف عاملها از یکدیگر و تعریف مسیر مطلوب به صورت همبند برای رهگیری چندعاملی مسیرهای فضایی، ایمنتر و کارآمدتر هستند. همچنین 70 درصد اصابتها خطای کمتر از 2 متر داشته و زمانبندی اصابت را به طور مناسبی رعایت نمودند.
