
جلسه دفاع پایان¬نامه کارشناسی ارشد مهندسی مکانیک- گرایش طراحی کاربردی
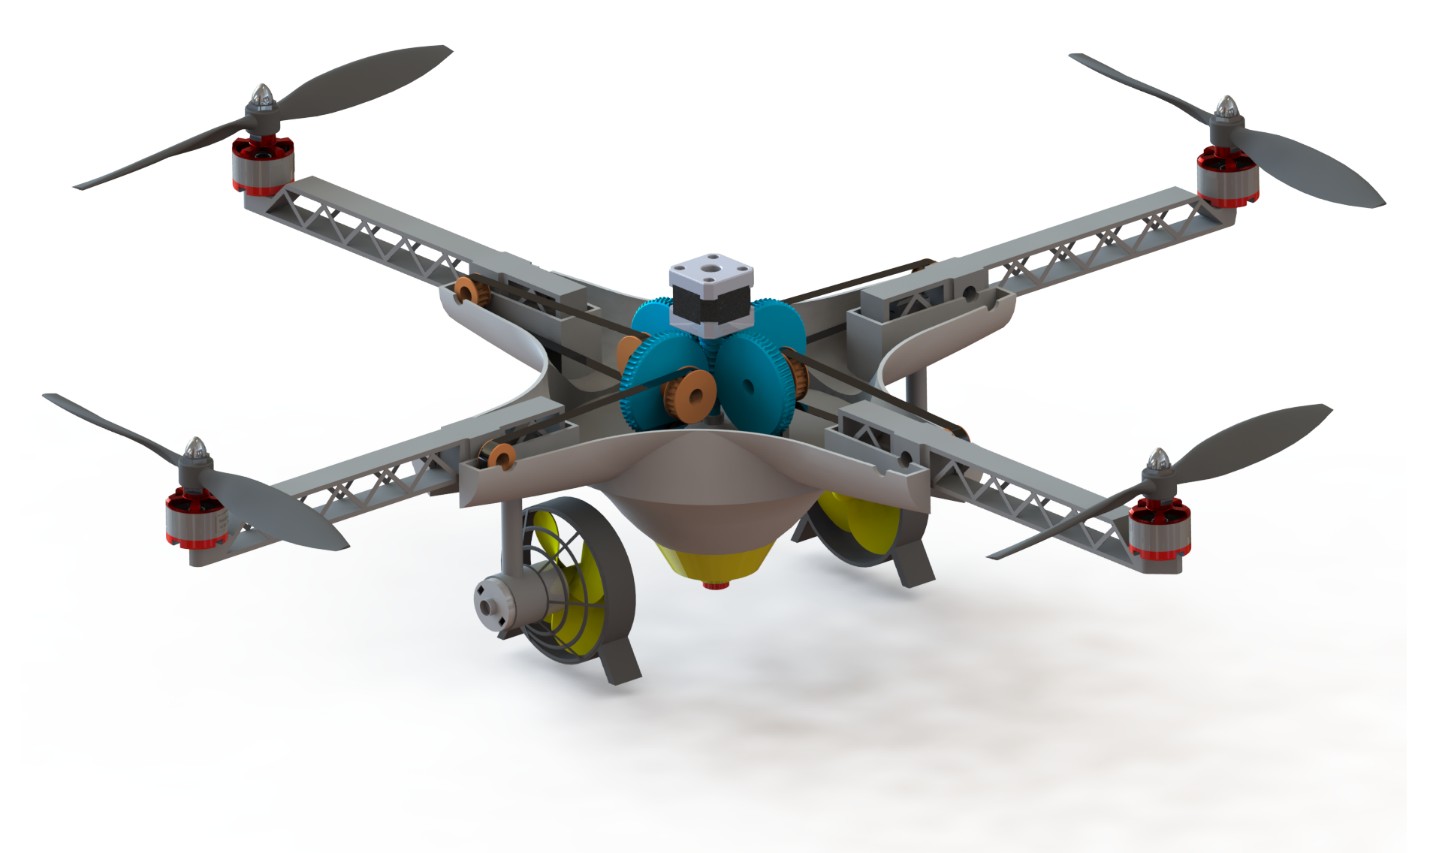
موضوع: مدلسازی و کنترل ربات دوزیست زیرآبی-هوایی
استاد راهنما: دکتر محمد دانش
استادان مشاور: دکتر مرضیه مجدراصیل
استادان داور: دکتر سعید ضیایی راد – دکتر حمیدرضا میردامادی
چکیده
با گسترش کاربرد سامانههای خودکار در محیطهای دریایی و هوایی، توسعه رباتهای دوزیست زیرآبی-هوایی به دلیل قابلیت انجام مأموریت در دو محیط متفاوت، مورد توجه پژوهشگران قرار گرفته است. این رباتها میتوانند در مأموریتهایی نظیر پایش محیطی، اکتشافات دریایی، جستوجو، نجات و بازرسی زیرساختها مورد استفاده قرار گیرند.
در این پژوهش، یک ربات دوزیست زیرآبی-هوایی 9 درجه آزادی طراحی و مدلسازی شده است که 3 درجه آزادی آن به تغییر پیکربندی ربات اختصاص یافته است. این قابلیت امکان تطبیق پیکربندی ربات با شرایط عملیاتی در هوا، زیرآب و به ویژه هنگام گذار بین دو محیط را فراهم میکند و موجب بهبود وضعیت حرکتی، افزایش پایداری و ارتقای قابلیت مانور آن میشود. با این حال، طراحی و کنترل چنین سامانهای به دلیل تفاوت چشمگیر خواص فیزیکی هوا و آب و تغییر ناگهانی نیروها و گشتاورهای آیرودینامیکی و هیدرودینامیکی در فرآیند عبور از مرز دو محیط و ضرورت حفظ پایداری و رهگیری دقیق مسیر، با چالشهای متعددی همراه است. به منظور غلبه بر این چالشها، مدل سینماتیکی و دینامیکی ربات با در نظر گرفتن ویژگیهای حاکم بر حرکت در هوا و آب استخراج گردیده است. سپس به منظور دستیابی به عملکرد مناسب در شرایط مختلف عملیاتی، یک کنترلکننده ترکیبی گشتاور محاسبه شده مبتنی بر PID و مد لغزشی برای پایدارسازی و رهگیری مسیر طراحی شده است.
عملکرد سامانه پیشنهادی در محیط شبیهسازی متلب/سیمولینک و در حالتهای عملیاتی مختلف شامل ناوبری هوایی، حرکت زیرآبی و انتقال بین دو محیط مورد ارزیابی قرار گرفته است. نتایج شبیهسازی نشان میدهد که کنترلکننده طراحیشده میتواند پایداری ربات را حفظ کرده و مسیرهای مرجع را با دقت مناسبی دنبال نماید. همچنین ربات در فرآیند انتقال بین محیط هوا و آب عملکرد مطلوبی از خود نشان داد که بیانگر کارایی ساختار و روش کنترلی پیشنهادی است.
