
جلسه دفاع پایان¬نامه کارشناسی ارشد مهندسی مکانیک- گرایش طراحی کاربردی
موضوع: طراحی سامانه کنترلی عدم برخورد با موانع متحرک برای گرفتن شیمتحرک توسط بازوی ربات
استاد راهنما: آقای دکتر محمد دانش
استادان مشاور: آقای دکتر سعید بهبهانی
استادان داور: خانم دکتر مهرناز آقانوری - آقای دکتر حامد جلالی
چکیده:
بازوهای رباتیکی به دلیل دقت، سرعت و انعطافپذیری بالا، کاربرد گستردهای در صنایع مختلف، بهویژه در فرایندهای صنعتی پرخطر نظیر نمونهبرداری از کورهها، اندازهگیری دمای مذاب و تحلیل ترکیبشیمیایی فلزات دارند. با اینحال، استفاده از این رباتها در محیطهای صنعتی پویا و ناشناخته، بهخصوص در شرایطی که انسانها و موانع متحرک در فضای کاری مشترک حضور دارند، مستلزم توسعه روشهای کارآمد برای تشخیص موانع و اجتناب ایمن از برخورد است.
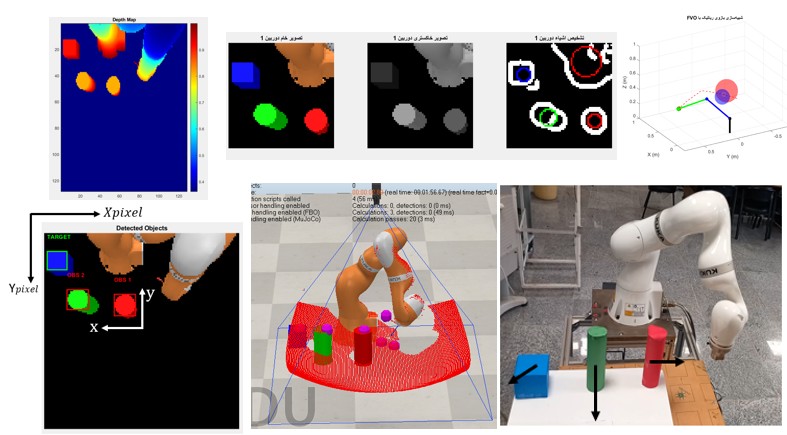
در این پایاننامه، روشی هوشمند برای اجتناب از برخورد در بازوی رباتیکی افزونه در محیطهای ناشناخته و پویا بررسی و توسعه داده میشود. در این روش با الگوریتم فازی هوشمند دو الگوریتم مانع سرعت توسعه یافته و تابع مانع کنترلی بهبودیافته با هم ترکیب میشوند و این ترکیب الگوریتم هوشمندی جهت مسیریابی ایمن بدون برخورد با موانع ایجاد خواهد کرد در این پایاننامه هم موانع ثابت و هم موانع متحرک با توجه به ویژگیهای هندسی و وضعیت حرکتی آنها در نظر گرفته شده است و با استفاده از اطلاعات مربوط به حرکت موانع، موقعیت آینده آنها پیشبینی میشود. سپس، فرمانهای حرکتی ربات بهصورت برخط ارزیابی و بهروزرسانی میشوند تا ضمن کاهش خطر برخورد با موانع، حرکت ربات به سمت هدف حفظ شود در این چهارچوب، ایمنی تمام اجزای بازو، امکان توقف در شرایط ضروری و بهرهگیری از فضای پوچ حرکتی ربات برای افزایش انعطافپذیری حرکت نیز مورد توجه قرار میگیرد. هدف اصلی، فراهمکردن امکان حرکت ایمن و دقیق ربات به سمت اهداف ثابت یا متحرک، حتی در حضور موانع متحرک و تغییرات محیطی و افزایش ایمنی در تعامل انسان و ربات است. عملکرد روش پیشنهادی از طریق شبیهسازی به کمک نرم افزار متلب و نرم افزار coppeliasim مورد صحه گذاری قرار میگیرد و درنهایت الگوریتم روی ربات کوکا موجود در آزمایشگاه رباتیک دانشکده مکانیک دانشگاه صنعتی اصفهان پیادهسازی میشود و نتایج آزمون عملی بخوبی عملکرد صحیح این الگوریتم را تایید میکند.
